现场不会按仿真设定运行
墙角的遮挡、地面的反光、临时堆放的物料,都可能改变一条看起来可行的路径。
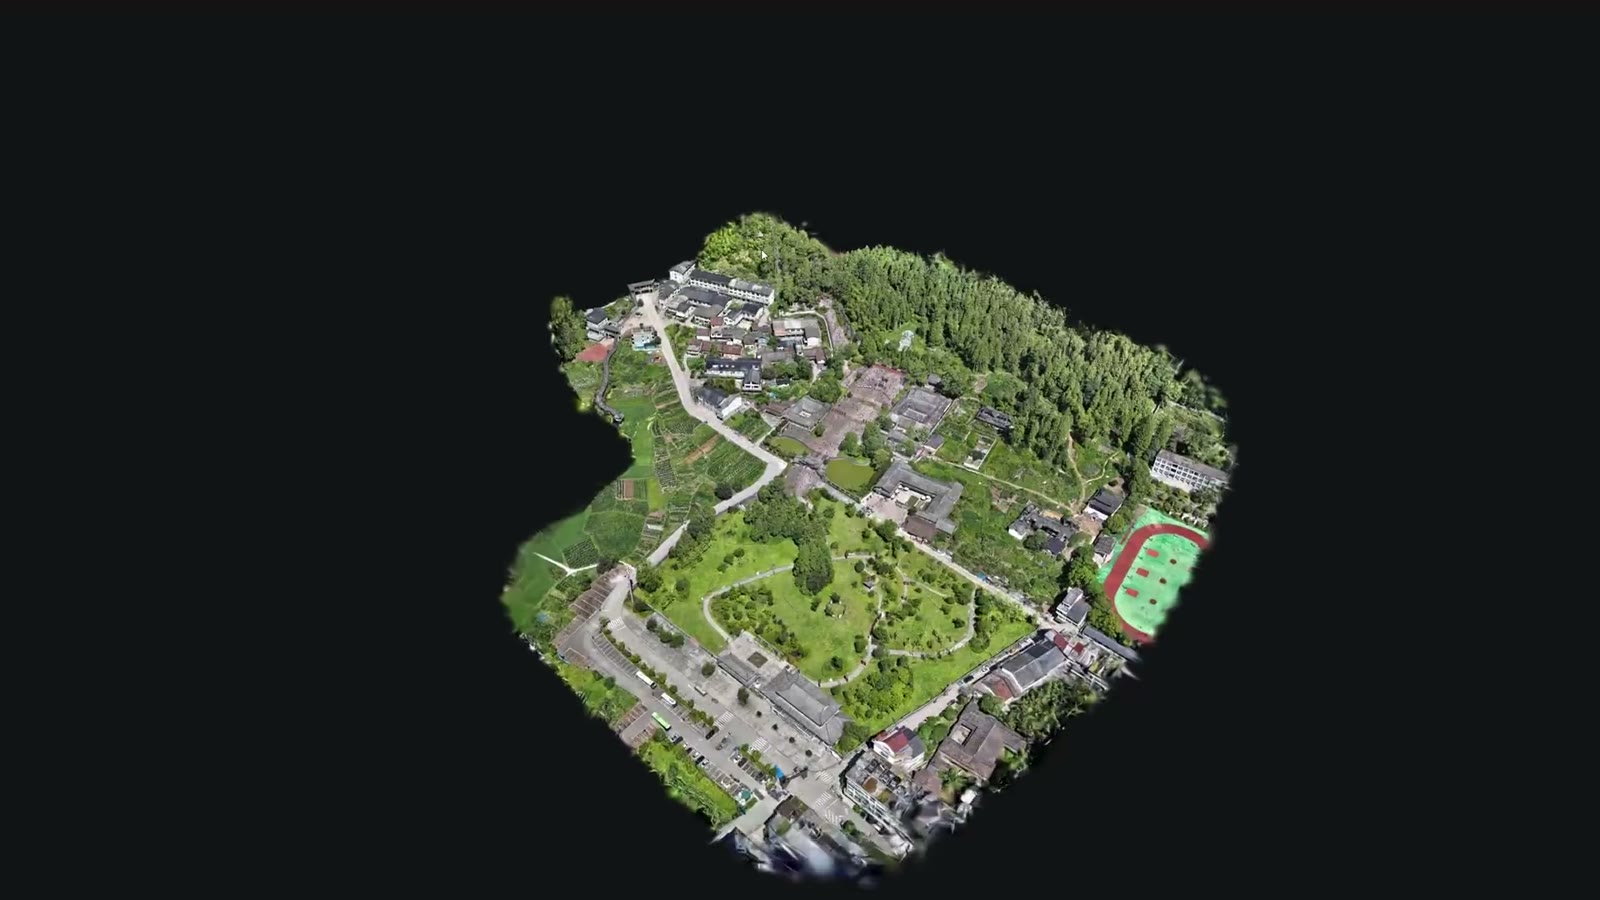
机器人要在真实世界里工作,训练就不能只停留在一张理想化的地图上。
YUANQEE 从真实空间出发,把现场带入训练和评测,再把验证过的任务带回现场。3DGS、4DGS、机器人、传感器与仿真工具,在同一条 R2S2R 工作线上连接起来。
空间的尺度、遮挡和变化,决定机器人能否完成任务。
R2S2R 把目标空间带进训练,再把结果带回现场。
3DGS、4DGS、机器人、传感器与仿真工具可以逐步接入。
合成环境可以帮助团队快速开始,但现场的通道、材质、光照、障碍和临时变化,最终还是要靠真实空间来说明。
先让机器人看懂它要去的地方,再谈它能在那里做什么。空间资料要能被查看、理解、计算,也要能回到具体的训练和部署工作中。
机器人面对的是一个有尺度、有材质、会变化的环境。空间资料越接近目标现场,训练和评测才越有参考价值。
墙角的遮挡、地面的反光、临时堆放的物料,都可能改变一条看起来可行的路径。
机器人需要知道自己在哪里,也需要理解目标、障碍、通道和可操作区域之间的关系。
在目标场景中反复检查任务、路径和传感器视角,才能更早发现进场后才会遇到的问题。
真实空间的价值,不在于把现场做成一个更漂亮的 3D 模型,而在于把通道、尺度、遮挡、材质和正在发生的变化保留下来。
这样,团队可以在机器人进入现场前,先验证它能不能找到路、认出目标、避开障碍,并提前发现部署后才会暴露的问题。
把机器人要面对的世界先复刻出来,训练和部署才有共同的依据。
同一份空间资料可以被人查看,也可以进入训练、评测和现场协作。它连接的不是一个展示页面,而是机器人从准备进入现场到真正开始工作的全过程。
下面的视频只展示当前阶段的研发与验证成果。Physical AI 需要的不只是一段动作指令。它还需要知道自己所处的空间、正在面对的对象,以及动作会带来什么结果。
3DGS 和 4DGS 记录现场的视角、尺度与变化,为定位、感知和场景理解提供空间参照。
把目标、障碍、通道和可操作区域放在同一份空间资料里,帮助任务编排与评测建立共同依据。
空间会变化,任务也会变化。运行记录可以帮助团队回看现场,并决定下一轮需要更新什么。
空间数据、任务设置和运行结果留在同一条链路上,方便团队在下一轮工作中继续使用。
记录机器人要去的空间、设备、传感器视角和任务对象。
用照片、视频、点云或其他多模态数据,生成带有尺度和空间关系的场景。
让机器人、RGB / Depth 传感器、关键对象和场景共享同一套空间参照。
设置目标、路径和约束,反复运行任务,比较结果并记录问题。
把验证过的任务带回真实环境,用运行记录更新空间资料与评测依据。
不同机器人、空间和任务,需要不同的采集方式、训练工具和接入范围。
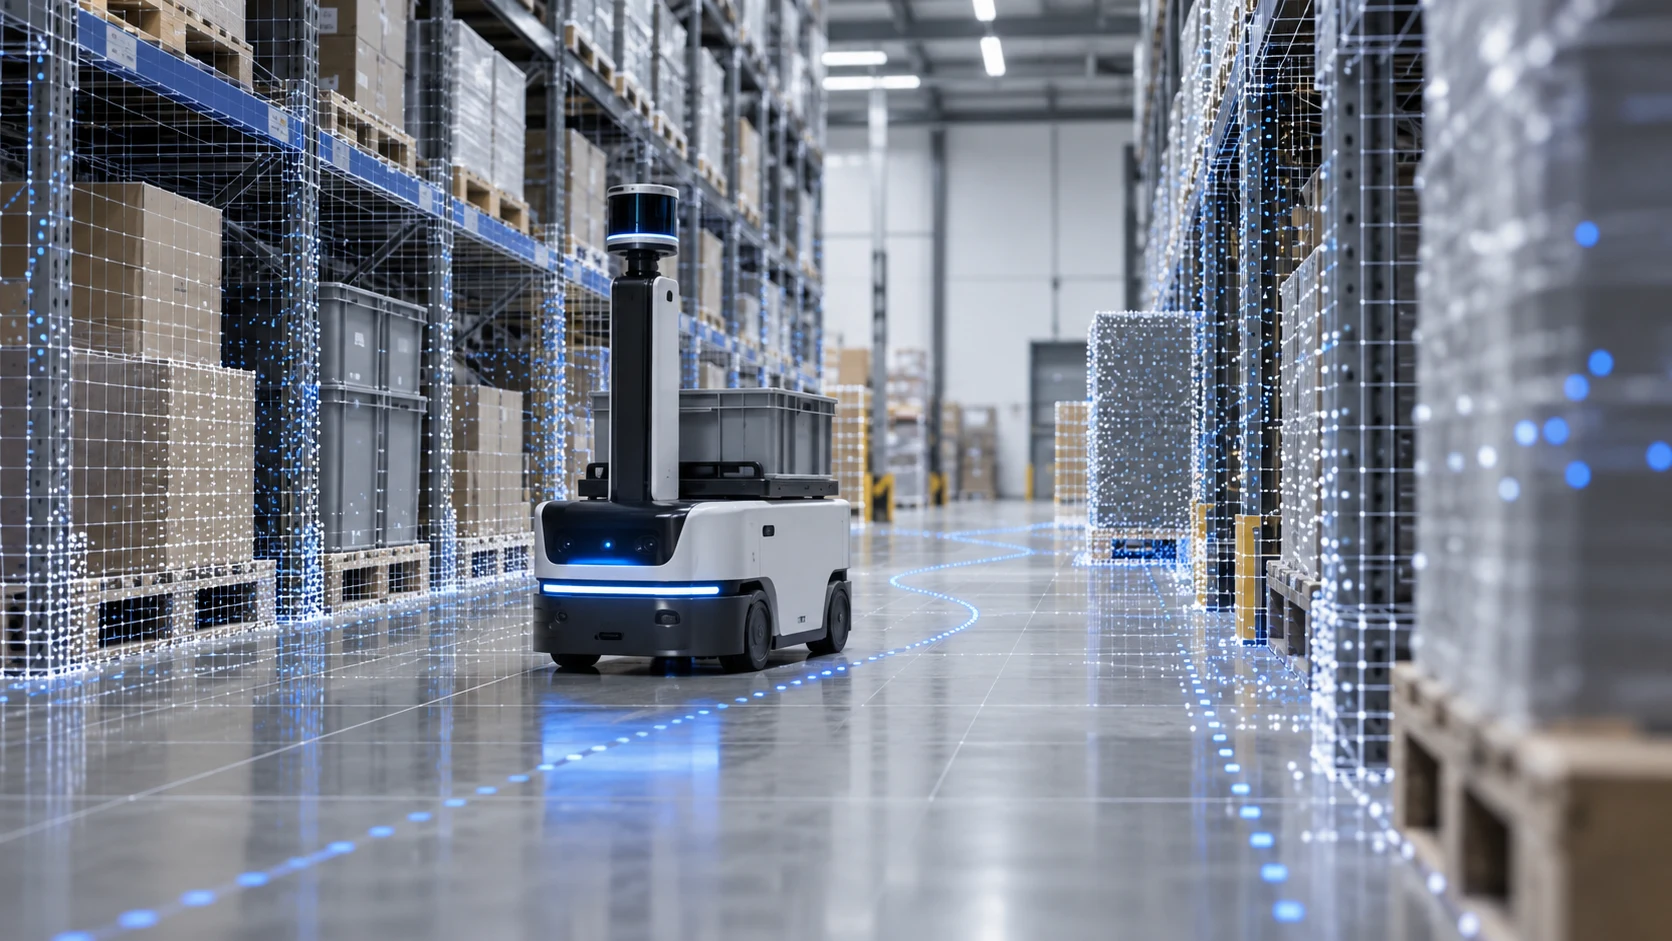
在真实室内和作业空间中,验证导航、避障和任务动作。
围绕通道、货位和临时障碍,检查定位、路径和安全边界。
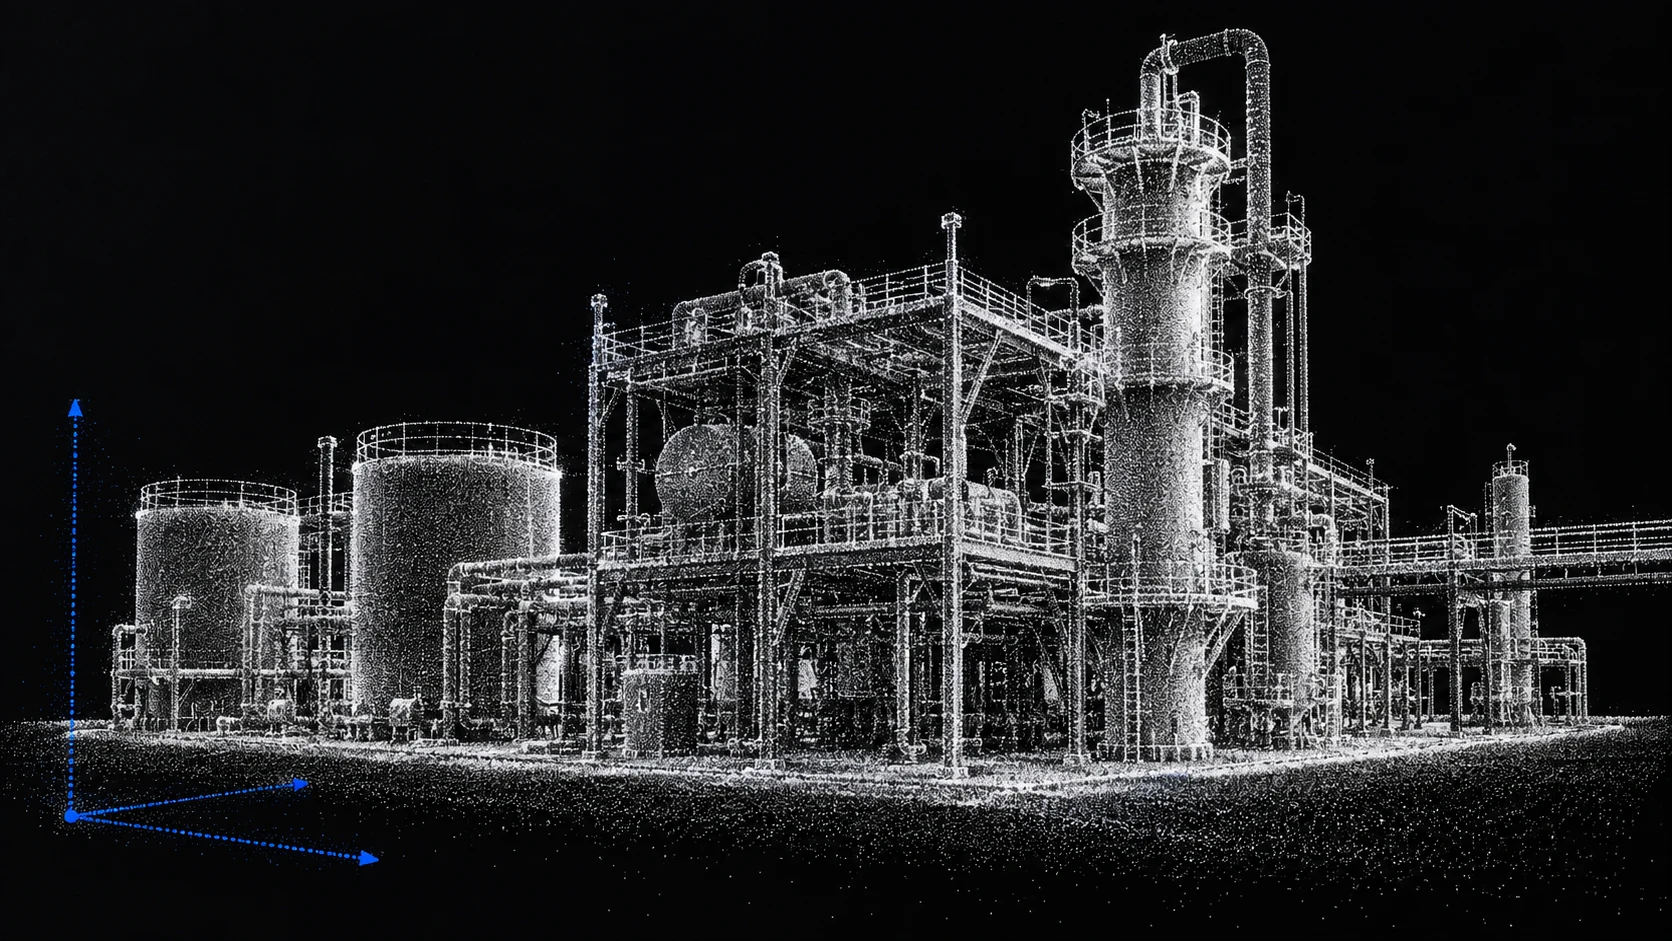
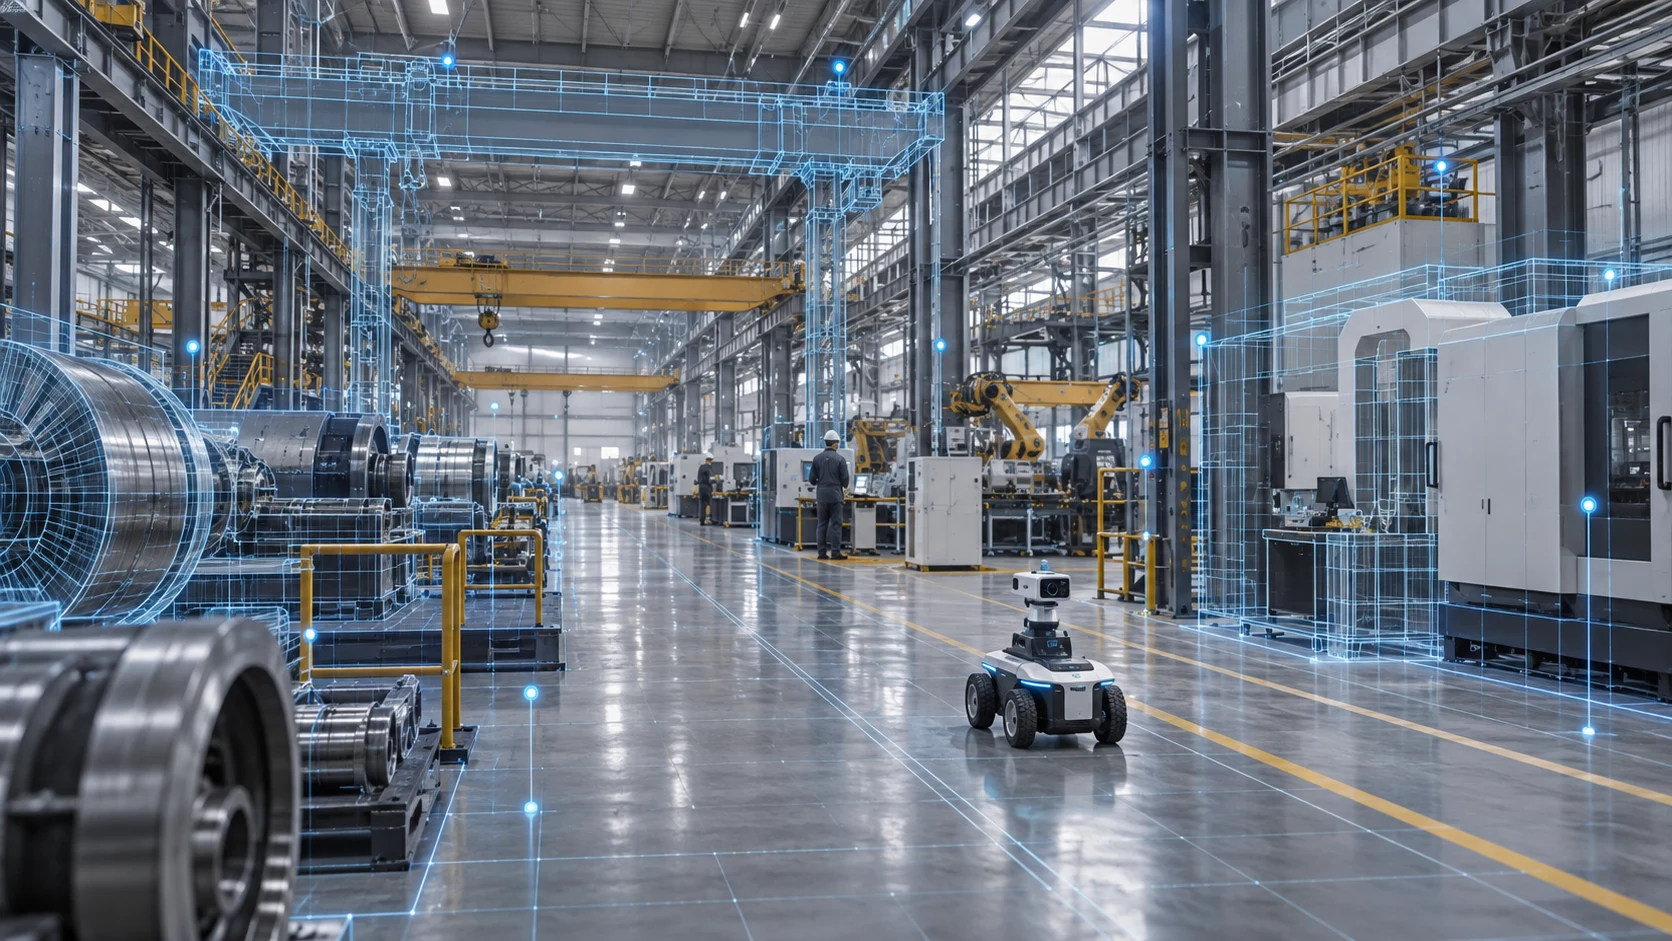
把厂房、产线和设备区带入训练与复核,提前发现进场后才会遇到的问题。
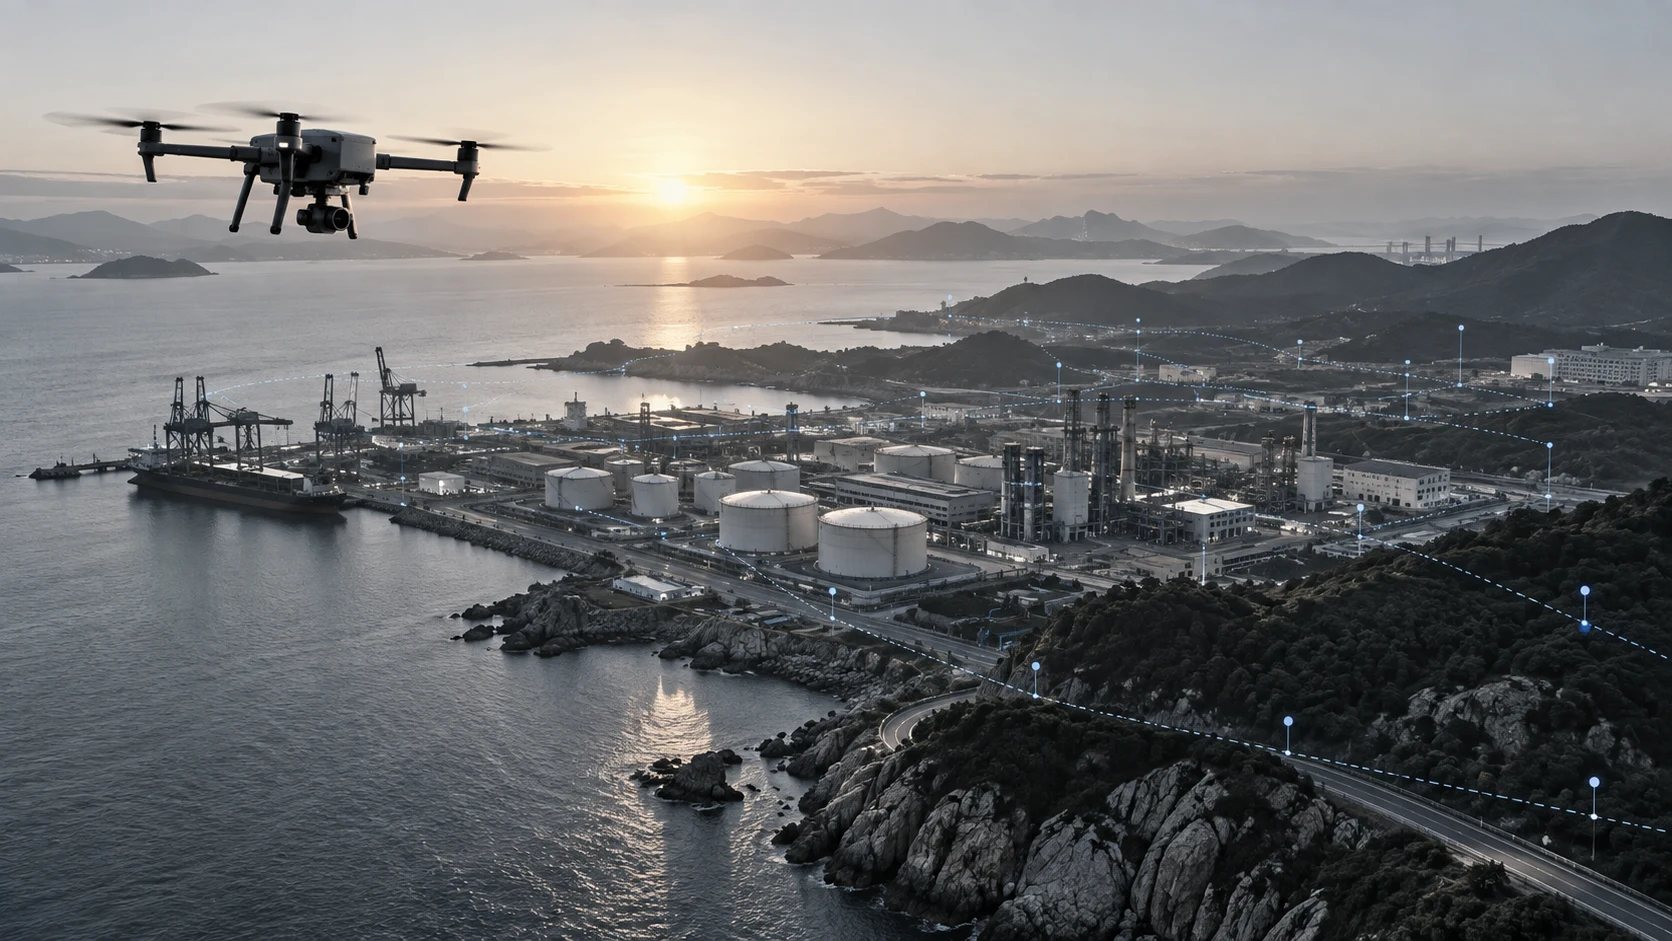
在灾害和事故现场快速整理空间资料,辅助风险判断、远程协同、机器人或无人机进入,以及过程复盘。
有些能力已经可以进入项目验证,有些仍处在技术研究阶段。我们会在合作开始前明确数据条件、接入范围和交付方式。
持续迭代空间重建与在线查看能力,逐步服务更多真实空间任务。
研究动态空间和时间变化如何进入空间资料与任务判断。
正在验证场景、机器人、传感器和任务的导入与运行。
已有 Demo,具体接入范围根据机器人、传感器和任务接口确认。
研究真实空间、任务数据和现场运行如何衔接。
持续研究空间重建、定位、理解和变化分析能力。
照片、视频、点云或其他多模态记录都可以作为起点。采集方式取决于空间大小、机器人任务和传感器条件。
目前可以导入 3DGS 场景、Mesh、机器人和 RGB / Depth 传感器,编排任务并做基础仿真检查。产品仍在研发。
我们已有技术验证 Demo。能接到什么程度,要看机器人型号、传感器、仿真环境和任务接口。
不能直接画等号。部署前仍要在目标场景和真实设备上做任务与安全检查,再确定上线方式。
可以从一处具体现场开始,先确认采集方式、空间资料、协同查看和后续机器人或无人机接入的需求。